


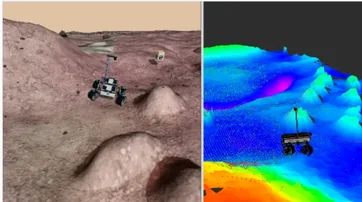
Navegación validada en simulación
Mapeo y navegación sobre terreno escarpado con física detallada: LiDAR 3D, cámaras de profundidad y cinemática Swerve Drive holonómica.
Quiénes somos
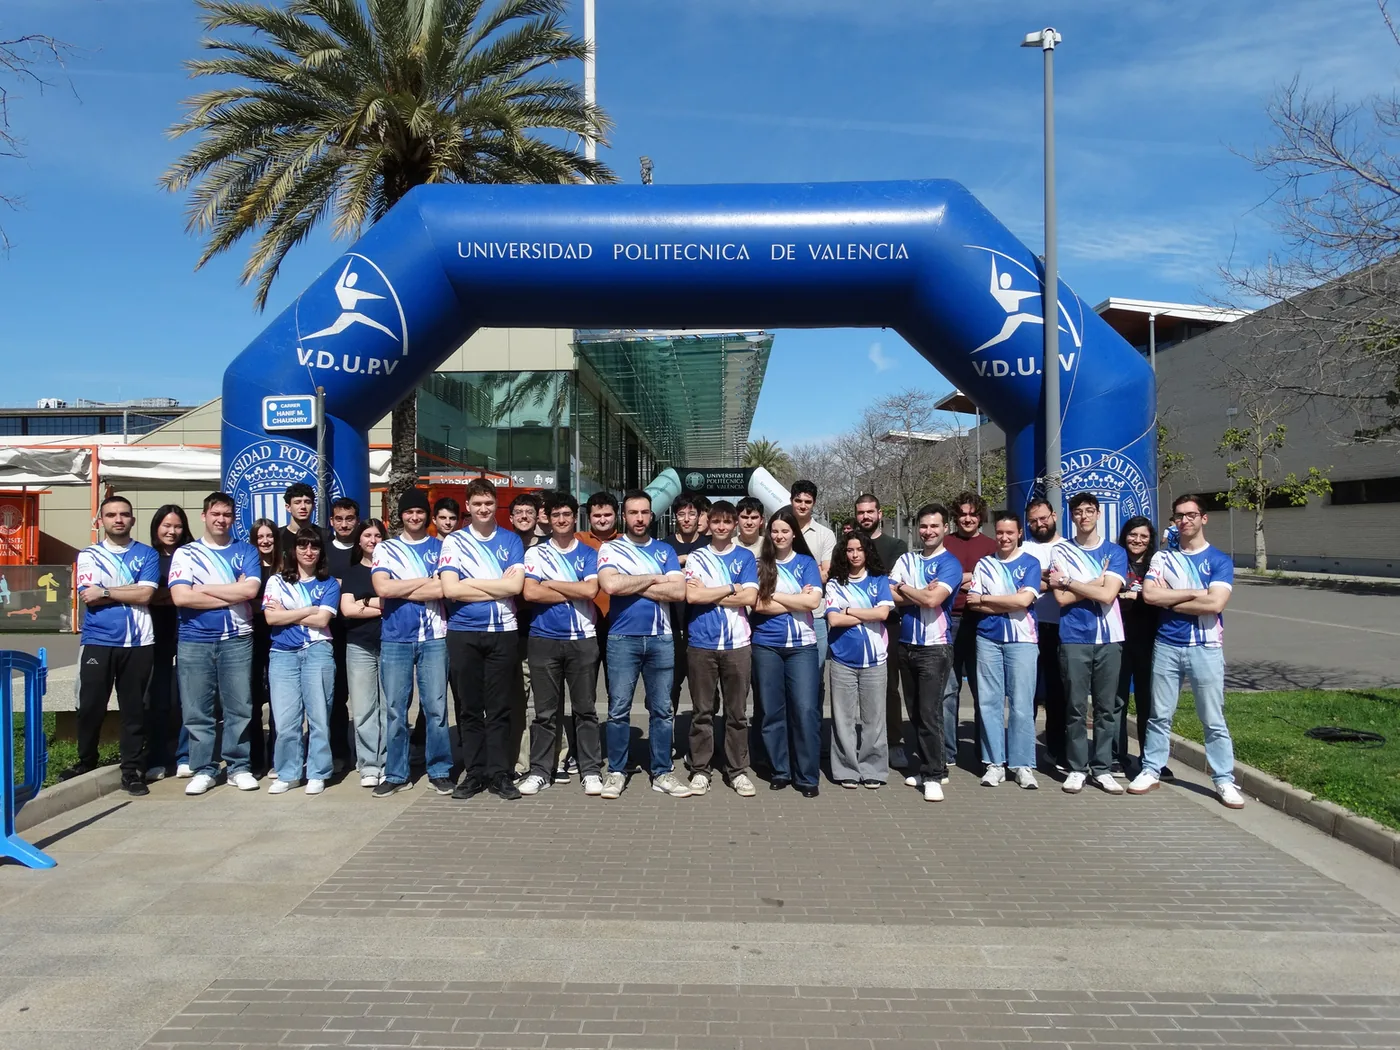
Las 39 personas que hacen posible TARS, y lo que construimos juntas.
TARS es un equipo multidisciplinar de robótica competitiva, integrado en el programa de Generación Espontánea de la Universitat Politècnica de València.
Generación Espontánea es un programa pionero de la UPV creado en 2014. Su objetivo es que los estudiantes apliquen los conocimientos teóricos en proyectos reales.
En TARS colaboramos con empresas e instituciones y aprovechamos la diversidad de talento del equipo para afrontar nuevos desafíos y acercar el talento joven al sector tecnológico.
Propósito: diseñamos, programamos y construimos plataformas robóticas innovadoras capaces de superar retos complejos.
Objetivo: consolidarnos como una de las referencias nacionales de robótica competitiva e innovación.
Conocimiento: somos principalmente alumnos de Ingeniería Informática y Robótica, Ingeniería Mecánica e Ingeniería en Electrónica Industrial y Automática.
Automatizamos problemas complejos en entornos donde nada está donde debería: terreno irregular, sin mapa previo y sin intervención humana.
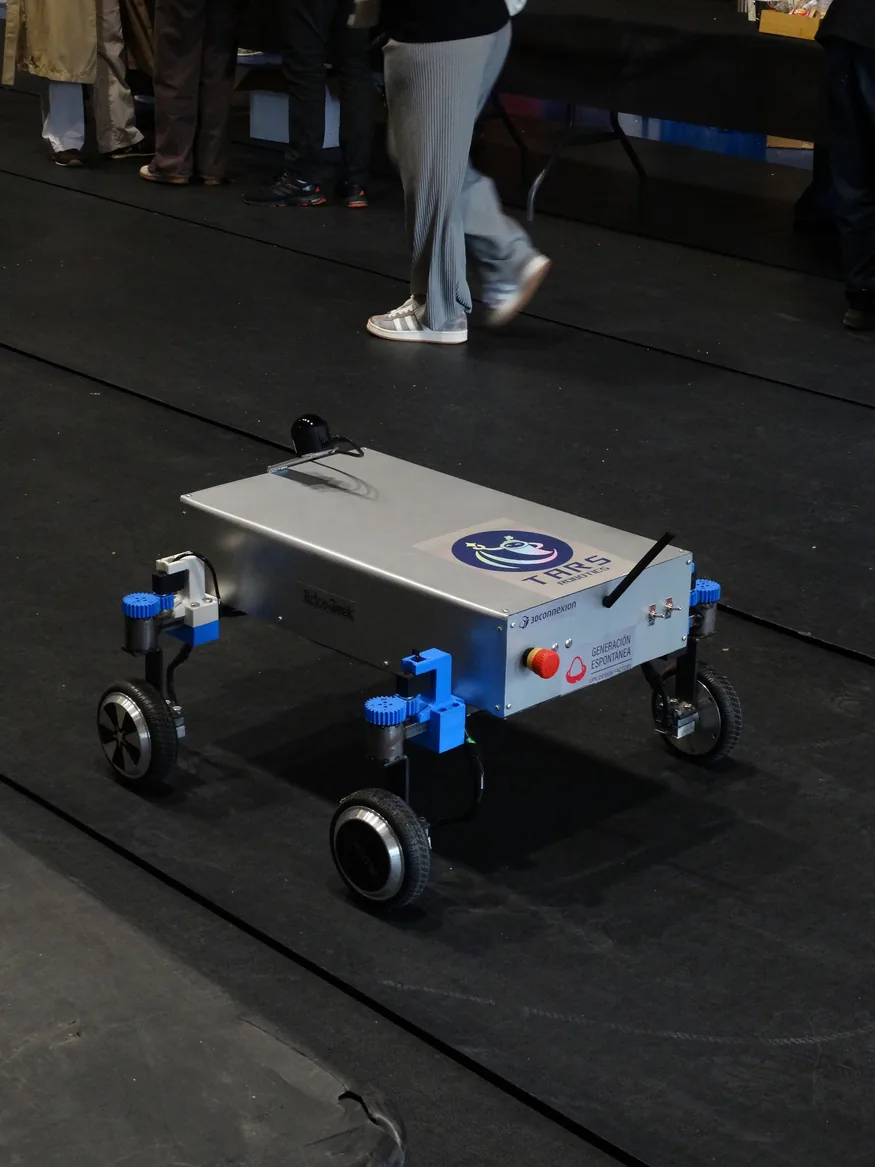
Plataforma autónoma para terreno irregular, en desarrollo para la European Rover Challenge. Debe navegar, mapear y manipular su entorno sin operador. La plataforma móvil ya está construida; el brazo robótico entra ahora en fabricación.
Mapeo y navegación sobre terreno escarpado con física detallada: LiDAR 3D, cámaras de profundidad y cinemática Swerve Drive holonómica.
Despega y aterriza sobre el rover y escanea el entorno desde el aire para elegir rutas óptimas. En fase de diseño y validación de software.
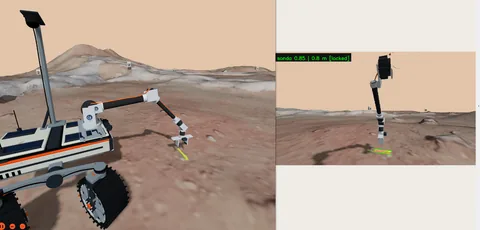
El brazo robótico detecta y localiza objetos mediante visión artificial, planifica trayectorias libres de colisiones y los recoge y transporta de forma autónoma. Validado en simulación.
Más allá de la competición: tecnología de la UPV para entornos complejos
Adaptamos el mismo rover a una versión terrestre para entornos peligrosos: rescate, reconocimiento y exploración. El software que desarrollamos vuelve a la comunidad open source de ROS 2.

Enric Talens Miralles
Presidente
Enric Talens Miralles
Presidente ·


Pedro Diaz-Masa Valencia
Pedro Diaz-Masa Valencia
Coordinación · Departamento de Imagen · Imagen


Juan Palou de Comasema Jaume
Juan Palou de Comasema Jaume
Imagen


Angela Abad
Angela Abad
Imagen


Ana Rosa Ortega
Ana Rosa Ortega
Imagen

Maria Barros Mesa
Maria Barros Mesa
Imagen

Francisco Nortes Novikov
Francisco Nortes Novikov
Coordinación · Departamento de Software · Software


Finn Alai Perea Oltmann
Finn Alai Perea Oltmann
Software
Rubén Darío Argaez Urrego
Rubén Darío Argaez Urrego
Software


Diego Jiménez Romero
Diego Jiménez Romero
Software

Jordi Ortiz Terol
Jordi Ortiz Terol
Software

Alejandra Beatriz Arévalo Ficher
Alejandra Beatriz Arévalo Ficher
Software

Carlos Marín Muñoz
Carlos Marín Muñoz
Software

Gabriel Arnedo Espinosa
Gabriel Arnedo Espinosa
Coordinación · Departamento de Finanzas y Patrocinios · Finanzas
Irune Martinez Elizalde
Irune Martinez Elizalde
Finanzas
Pau Buigues Buigues
Pau Buigues Buigues
Finanzas
Yitian Yang
Yitian Yang
Finanzas
Joan Dantas Moreno
Joan Dantas Moreno
Finanzas

Enrique Heredia Lidón
Enrique Heredia Lidón
Coordinación · Departamento de Electronica · Electronica

Juan Pablo Descalzo Pinieri
Juan Pablo Descalzo Pinieri
Electronica

Sonia Bosque Sabater
Sonia Bosque Sabater
Electronica

Ana Xiyue Perezagua Espada
Ana Xiyue Perezagua Espada
Electronica
Jose Prieto Padilla
Jose Prieto Padilla
Electronica
Manuel Blasco Castillejo
Manuel Blasco Castillejo
Electronica
Núria Gil Ferrer
Núria Gil Ferrer
Electronica
Yongqing Lin Lin
Yongqing Lin Lin
Electronica
Joaquin Alonso Sánchez Esteban
Joaquin Alonso Sánchez Esteban
Electronica

Christian Martinez Cánovas
Christian Martinez Cánovas
Coordinación · Departamento de Mecanica · Mecanica

Alejandro Tribaldo Casanova
Alejandro Tribaldo Casanova
Mecanica

Paula Martín-Sacristán Casanova
Paula Martín-Sacristán Casanova
Mecanica

Martín González Villavicencio
Martín González Villavicencio
Mecanica
Guillem Ramón Escuita
Guillem Ramón Escuita
Mecanica
Marcos Zapata Méndez
Marcos Zapata Méndez
Mecanica

Enrique Sancho Llacer
Enrique Sancho Llacer
Coordinación · Departamento de Microrobótica · Microrobótica

Hugo Maset Cerda
Hugo Maset Cerda
Coordinación · Departamento de Microrobótica · Microrobótica
Hugo Rentero
Hugo Rentero
Microrobótica
Mauro Camarena Bañuls
Mauro Camarena Bañuls
Microrobótica
Alex Serra
Alex Serra
Microrobótica
Andreu Valero Ambrós
Andreu Valero Ambrós
Microrobótica